

หากคุณเคยเดินผ่านคลังสินค้ากระจายสินค้าในช่วงทศวรรษที่ผ่านมา มีโอกาสที่คุณจะได้เห็นแขนหุ่นยนต์ Palletizing Robotic Arm ซ้อนกล่อง ถุง หรือภาชนะบรรจุอย่างเงียบๆ ด้วยความสม่ำเสมอในระดับที่คนงานมนุษย์ไม่สามารถเทียบเคียงได้ แต่นอกเหนือจากความแม่นยำที่มองเห็นได้ ไม่พลาดเลเยอร์ ไม่มีภาระที่คดเคี้ยว มีระบบตรรกะและวิศวกรรมทั้งหมดที่กำหนดวิธีการที่เครื่องจักรเหล่านี้ตัดสินใจได้อย่างแม่นยำว่าจะจัดเรียงสินค้าทุกชิ้นบนพาเลทอย่างไร ในฐานะซัพพลายเออร์โซลูชันการจัดวางบนพาเลททางอุตสาหกรรม ฉันถูกถามคำถามนี้ตลอดเวลา: แขนหุ่นยนต์วางบนพาเลทจัดการกับรูปแบบการวางซ้อนผลิตภัณฑ์ได้อย่างไร ไม่ใช่แค่การกดปุ่มแล้วปล่อยให้มันทำงานเท่านั้น เป็นการผสมผสานระหว่างตรรกะที่ตั้งโปรแกรมไว้ล่วงหน้า ผลป้อนกลับของเซ็นเซอร์ และอุปกรณ์ที่เหมาะสมซึ่งออกแบบมาเพื่องานโดยเฉพาะ
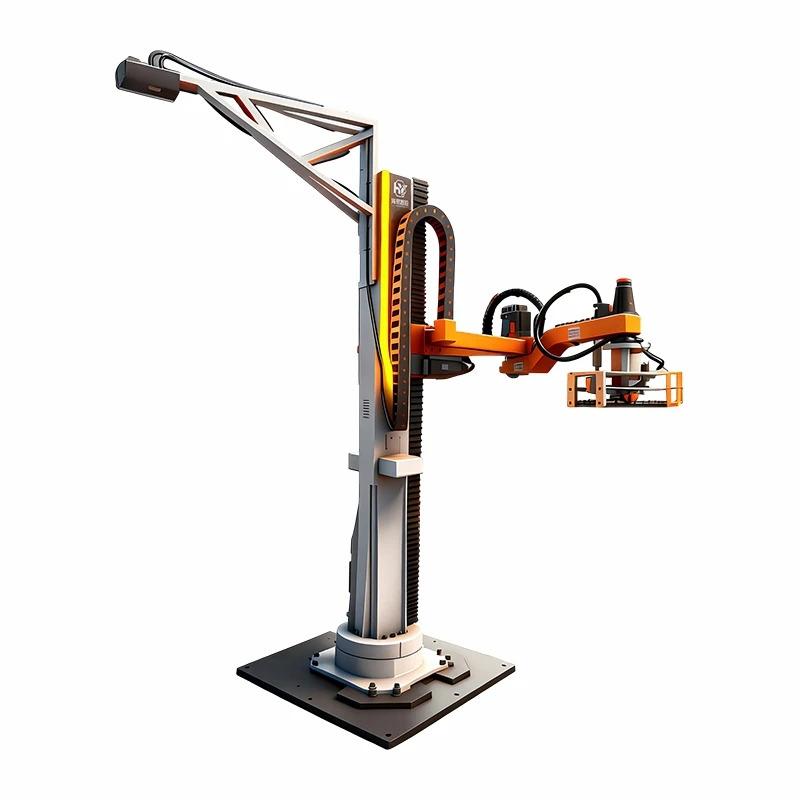
เริ่มจากพื้นฐานกันก่อน ทุกรูปแบบการเรียงซ้อนได้รับการออกแบบมาเพื่อเป้าหมายหลักประการเดียว นั่นก็คือ ความมั่นคง พาเลทที่บรรทุกกองซ้อนนั้นเป็นอันตรายต่อความปลอดภัยสำหรับผู้ควบคุมรถยก และมีความเสี่ยงที่จะเกิดความเสียหายต่อผลิตภัณฑ์ภายใน ไม่ต้องพูดถึงพื้นที่เปลืองที่ส่งผลต่อประสิทธิภาพในการขนส่ง ก่อนที่หุ่นยนต์จะสัมผัสผลิตภัณฑ์ ทีมวิศวกรของเราจะทำงานร่วมกับลูกค้าเพื่อกำหนดความต้องการเฉพาะของพวกเขา โรงงานแปรรูปอาหารที่ซ้อนถุงข้าวหนัก 20 ปอนด์มีข้อกำหนดที่แตกต่างจากคลังสินค้า 3PL ที่วางขวดแก้วที่เปราะบางซ้อนกันมาก นั่นเป็นเหตุผลว่าทำไมการมีอุปกรณ์พื้นฐานที่เหมาะสมจึงมีความสำคัญ สำหรับการดำเนินงานปริมาณปานกลางหลายๆ รายการ หุ่นยนต์จัดเรียงพาเลทแบบคอลัมน์เดี่ยวมักจะเหมาะสมที่สุด เนื่องจากมีขนาดกะทัดรัดเพียงพอสำหรับแผนผังพื้นที่คับแคบ แต่ทรงพลังพอที่จะรองรับประเภทผลิตภัณฑ์มาตรฐานส่วนใหญ่ สำหรับโรงงานขนาดใหญ่ที่มีปริมาณงานสูงขึ้น Column Robot Palletizer หรือแม้แต่ Column Palletizing Robot อาจเป็นตัวเลือกที่ดีกว่า เนื่องจากโมเดลเหล่านี้มีรอบเวลาที่รวดเร็วกว่าและสามารถรองรับการบรรทุกที่หนักกว่าบนตำแหน่งพาเลทหลายตำแหน่ง
ขั้นตอนแรกในการตั้งค่ารูปแบบการซ้อนคือการป้อนข้อมูล เมื่อลูกค้าทำงานร่วมกับเราเพื่อรวมแขนหุ่นยนต์ Palletizing เข้ากับสายการผลิตของพวกเขา เราไม่เพียงแค่เสียบหมายเลขรุ่นแล้วเรียกมันว่า a day เรารวบรวมข้อมูลจำเพาะโดยละเอียดเกี่ยวกับผลิตภัณฑ์ที่ซ้อนกัน: ขนาด (ความยาว ความกว้าง ส่วนสูง) น้ำหนัก ความเปราะบาง แม้กระทั่งวิธีการปิดผนึกผลิตภัณฑ์ ตัวอย่างเช่น กรณีของโซดากระป๋องมีความแข็งและสม่ำเสมอ จึงสามารถวางซ้อนกันในรูปแบบตารางที่เรียบง่าย ในขณะที่ถุงอาหารสัตว์เลี้ยงมีความยืดหยุ่น ดังนั้นจึงต้องมีรูปแบบที่ทับซ้อนกันหลายชั้นเพื่อกระจายน้ำหนักอย่างเท่าเทียมกัน ข้อมูลนี้ถูกตั้งโปรแกรมไว้ในตัวควบคุมของหุ่นยนต์ ซึ่งเป็น "สมอง" ของระบบที่ดำเนินการทุกการเคลื่อนไหว
เมื่อข้อมูลเข้ามาแล้ว คอนโทรลเลอร์จะใช้สิ่งที่เรียกว่าไลบรารีรูปแบบเพื่อจับคู่ข้อมูลจำเพาะของผลิตภัณฑ์กับการกำหนดค่าการซ้อนที่ได้รับอนุมัติล่วงหน้า รูปแบบที่พบบ่อยที่สุดที่เราทำงานด้วยคือ บล็อก อินเตอร์ล็อค คอลัมน์ และปิรามิด ซึ่งแต่ละรูปแบบมีกรณีการใช้งานของตัวเอง รูปแบบบล็อกเป็นวิธีที่ง่ายที่สุด: ทุกชั้นจะเหมือนกัน โดยผลิตภัณฑ์จะเรียงกันเป็นแถวและคอลัมน์ตรง ปรับใช้ได้รวดเร็วและทำงานได้ดีกับผลิตภัณฑ์ที่มีความแข็งและสม่ำเสมอ เช่น ขวดน้ำบรรจุขวด รูปแบบอินเทอร์ล็อค ซึ่งบางครั้งเรียกว่าลายอิฐ จะสลับตำแหน่งของผลิตภัณฑ์ในแต่ละชั้น เพื่อให้รอยต่อระหว่างสินค้าถูกชดเชยจากชั้นด้านล่าง เหมาะอย่างยิ่งสำหรับผลิตภัณฑ์ที่มีความยืดหยุ่น เช่น กล่องซีเรียลหรือถุง เนื่องจากจะช่วยป้องกันไม่ให้ปึกขยับระหว่างการขนส่ง รูปแบบคอลัมน์ใช้สำหรับสินค้าที่มีน้ำหนักมาก โดยที่แถวของผลิตภัณฑ์จัดเรียงในแนวตั้งเพื่อสร้างคอลัมน์แนวตั้งที่รับน้ำหนักลงตรงกลางพาเลท ช่วยลดแรงกดบนขอบ รูปแบบปิระมิดใช้สำหรับผลิตภัณฑ์ที่เปราะบาง โดยชั้นบนสุดจะเล็กกว่าด้านล่างเล็กน้อยเพื่อกระจายน้ำหนักให้เท่ากันและป้องกันการแตกร้าว
แต่จุดนี้จะแม่นยำยิ่งขึ้นไปอีก: หุ่นยนต์ไม่เพียงแค่พึ่งพารูปแบบที่ตั้งโปรแกรมไว้ล่วงหน้าในสุญญากาศเท่านั้น แขนหุ่นยนต์วางบนพาเลทสมัยใหม่มีเซ็นเซอร์หลากหลายประเภทที่ปรับกระบวนการวางซ้อนแบบเรียลไทม์ ตัวอย่างเช่น หากเซ็นเซอร์ตรวจพบว่าผลิตภัณฑ์อยู่นอกตำแหน่งเล็กน้อยเมื่อหยิบจากสายพานลำเลียง ตัวควบคุมของหุ่นยนต์จะปรับการจับและการจัดวางเพื่อให้อยู่ในแนวที่ถูกต้องกับส่วนที่เหลือของเลเยอร์ เซ็นเซอร์น้ำหนักบนเอฟเฟกต์ส่วนปลาย (เครื่องมือที่ใช้หยิบและวางผลิตภัณฑ์) ก็มีบทบาทสำคัญเช่นกัน หากผลิตภัณฑ์มีน้ำหนักมากกว่าข้อมูลจำเพาะที่ตั้งโปรแกรมไว้ หุ่นยนต์จะลดความเร็วของการจัดวางเพื่อหลีกเลี่ยงความเสียหาย หรือแม้แต่แจ้งเตือนผู้ปฏิบัติงานหากมีปัญหากับบรรจุภัณฑ์ของผลิตภัณฑ์
ปัจจัยสำคัญอีกประการหนึ่งในการจัดการรูปแบบการซ้อนอย่างมีประสิทธิภาพคือแนวคิดของ "การใช้พาเลท" นี่คือเปอร์เซ็นต์ของพื้นที่ผิวรวมของพาเลทที่ผลิตภัณฑ์ใช้จริง และถือเป็นเรื่องใหญ่สำหรับทีมโลจิสติกส์ รูปแบบที่ทำให้เปลืองพื้นที่แม้แต่นิ้วบนแต่ละพาเลทอาจทำให้ค่าขนส่งเพิ่มเติมสูงถึงหลายพันดอลลาร์ในหนึ่งปี หุ่นยนต์คอลัมน์เดี่ยวของเราได้รับการตั้งโปรแกรมให้คำนวณจำนวนผลิตภัณฑ์ที่เหมาะสมที่สุดต่อชั้นตามขนาดของผลิตภัณฑ์และขนาดพาเลท เพื่อให้มั่นใจว่าทุกพาเลทได้รับการบรรจุด้วยความจุสูงสุดตามกฎหมายและปลอดภัย โดยไม่ยื่นออกมาหรือสร้างขอบที่ไม่มั่นคง ตัวอย่างเช่น พาเลท GMA มาตรฐานขนาด 48x40 นิ้วสามารถใส่โซดาได้ 24 กล่องในรูปแบบบล็อก แต่ด้วยรูปแบบอินเทอร์ล็อคที่ปรับเปลี่ยนแล้ว สามารถใส่โซดาได้ 26 กล่อง ความแตกต่างคือจะเพิ่มได้ถึง 2 กล่องต่อพาเลทสำหรับรถบรรทุกทุกคัน
นอกจากนี้เรายังทำงานอย่างใกล้ชิดกับลูกค้าเพื่อปรับรูปแบบการวางซ้อนสำหรับผลิตภัณฑ์ที่มีการเปลี่ยนแปลงบ่อยครั้ง สายการผลิตที่ผลิตผลิตภัณฑ์ที่แตกต่างกันในแต่ละสัปดาห์จำเป็นต้องมีแขนหุ่นยนต์ที่สามารถเปลี่ยนรูปแบบได้อย่างรวดเร็วโดยไม่ต้องตั้งโปรแกรมใหม่อย่างกว้างขวาง ตัวควบคุม Column Robot Palletizer ของเราช่วยให้ผู้ปฏิบัติงานสามารถสลับระหว่างรูปแบบที่บันทึกไว้ล่วงหน้ามากกว่า 10 รูปแบบได้ด้วยการคลิกเพียงไม่กี่ครั้งบนหน้าจอสัมผัส โดยไม่จำเป็นต้องได้รับการฝึกอบรมพิเศษใดๆ ความยืดหยุ่นนี้เป็นตัวเปลี่ยนเกมสำหรับธุรกิจขนาดเล็กถึงขนาดกลางที่ไม่มีเจ้าหน้าที่ฝ่ายวิศวกรรมประจำไซต์งาน ตัวอย่างเช่น โรงเบียร์คราฟต์ที่บรรจุเบียร์กระป๋องในกระป๋องขนาด 12 ออนซ์ในวันจันทร์ และกระป๋องขนาด 16 ออนซ์ในวันพุธ สามารถเปลี่ยนรูปแบบการเรียงซ้อนได้ในเวลาไม่ถึงหนึ่งนาที โดยไม่มีการหยุดทำงานสำหรับการเปลี่ยนสายการผลิต
แต่รูปแบบการซ้อนไม่ใช่ขนาดเดียวสำหรับทุกคน และบางครั้งแม้แต่รูปแบบที่ตั้งโปรแกรมไว้อย่างระมัดระวังที่สุดก็จำเป็นต้องปรับเปลี่ยนทันที นั่นคือจุดที่ระบบวิชันเข้ามามีบทบาท ซึ่งเป็นคุณลักษณะที่เรารวมเข้ากับโซลูชันการจัดวางบนพาเลทส่วนใหญ่ของเรา กล้องวิชันซิสเต็ม 2 มิติหรือ 3 มิติที่ติดตั้งอยู่เหนือสายพานลำเลียงหรือพื้นที่พาเลทสามารถสแกนแต่ละผลิตภัณฑ์ขณะที่เคลื่อนตัวไปตามเส้น ตรวจสอบขนาด ตรวจจับข้อบกพร่อง และปรับตำแหน่งการจัดวางหากจำเป็น ตัวอย่างเช่น หากกล่องงอเล็กน้อยในด้านหนึ่ง วิชันซิสเต็มจะบอกให้หุ่นยนต์วางกล่องนั้นไว้บนพาเลทซึ่งจะไม่กระทบต่อความมั่นคงของชั้น สำหรับลูกค้าที่ต้องจัดการผลิตภัณฑ์ที่มีรูปร่างไม่ปกติ เช่น ถัง บาร์เรล หรือภาชนะที่มีขนาดที่กำหนดเอง ความสามารถในการปรับตัวในระดับนี้ถือเป็นสิ่งสำคัญ เนื่องจากรูปแบบที่ตั้งโปรแกรมไว้ล่วงหน้าไม่สามารถคำนึงถึงความผันแปรเล็กน้อยในรูปร่างของผลิตภัณฑ์ได้
ความปลอดภัยถือเป็นข้อพิจารณาที่สำคัญอีกประการหนึ่งเมื่อออกแบบรูปแบบการเรียงซ้อน OSHA และหน่วยงานกำกับดูแลอื่นๆ มีแนวทางปฏิบัติที่เข้มงวดเพื่อความมั่นคงในการบรรทุกพาเลท และระบบแขนกลหุ่นยนต์จัดเรียงพาเลทของเราได้รับการตั้งโปรแกรมให้สอดคล้องกับมาตรฐานเหล่านี้ทั้งหมด การกระจายน้ำหนักของแต่ละชั้นได้รับการคำนวณเพื่อให้แน่ใจว่าจุดศูนย์ถ่วงของพาเลทอยู่ใกล้กับศูนย์กลางของพาเลทมากที่สุด ซึ่งช่วยลดความเสี่ยงที่พาเลทจะพลิกคว่ำเมื่อถูกเคลื่อนย้ายด้วยรถยก นอกจากนี้เรายังตั้งโปรแกรมให้หุ่นยนต์เหลือพื้นที่ "มือจับ" เล็กๆ ไว้ในแต่ละด้านของพาเลท ทำให้ผู้ควบคุมรถยกจับพาเลทได้อย่างปลอดภัยได้ง่ายขึ้นโดยไม่สร้างความเสียหายให้กับชั้นบนสุดของผลิตภัณฑ์
คำถามหนึ่งที่ฉันมักจะได้รับคือหุ่นยนต์สามารถจัดการรูปแบบที่กำหนดเองที่ลูกค้าต้องการสำหรับคำสั่งซื้อเฉพาะได้หรือไม่ คำตอบสั้นๆ คือ ใช่ เราทำงานร่วมกับลูกค้าเป็นประจำเพื่อสร้างรูปแบบการซ้อนแบบกำหนดเองสำหรับโครงการพิเศษ ตัวอย่างเช่น ลูกค้ารายย่อยอาจต้องมีรูปแบบการแสดงผลที่ชั้นบนสุดของพาเลทเพื่อแสดงผลิตภัณฑ์ใหม่ ในขณะที่ส่วนที่เหลือของพาเลทใช้รูปแบบอินเทอร์ล็อคมาตรฐานเพื่อความมั่นคง หุ่นยนต์คอลัมน์เดี่ยวของเราสามารถตั้งโปรแกรมให้สลับระหว่างเลเยอร์มาตรฐานและเลเยอร์แบบกำหนดเองได้โดยอัตโนมัติ โดยใช้ระบบวิชันซิสเต็มเพื่อตรวจจับเมื่อจำเป็นต้องใช้พาเลทสั่งพิเศษ การปรับแต่งระดับนี้เป็นสิ่งที่พนักงานมนุษย์สามารถทำได้ แต่เป็นการยากที่จะทำซ้ำด้วยความสม่ำเสมอและรวดเร็ว โดยเฉพาะอย่างยิ่งสำหรับคำสั่งซื้อที่มีปริมาณมาก
สิ่งสำคัญที่ควรทราบด้วยว่าประเภทของแขนหุ่นยนต์นั้นส่งผลต่อวิธีจัดการกับรูปแบบการเรียงซ้อน แขนหุ่นยนต์วางบนพาเลทที่มีการออกแบบ 6 แกนมีความยืดหยุ่นมากกว่า สามารถเข้าถึงในพื้นที่แคบและปรับมุมของผลิตภัณฑ์ระหว่างการจัดวาง ซึ่งมีประโยชน์สำหรับสิ่งของที่ไม่ปกติ ในทางตรงกันข้าม หุ่นยนต์คอลัมน์เดี่ยวได้รับการออกแบบมาเพื่อการเคลื่อนที่เชิงเส้น ทำให้เร็วขึ้นสำหรับผลิตภัณฑ์มาตรฐานและสม่ำเสมอ นั่นเป็นสาเหตุที่กลุ่มผลิตภัณฑ์ของเรามีตัวเลือกต่างๆ เช่น หุ่นยนต์คอลัมน์เดี่ยว หุ่นยนต์จัดเรียงสินค้าบนพาเลท และหุ่นยนต์จัดเรียงสินค้าบนพาเลท ดังนั้นเราจึงสามารถจับคู่อุปกรณ์ที่เหมาะสมกับความต้องการในการจัดเรียงซ้อนเฉพาะของลูกค้าแต่ละราย แทนที่จะบังคับให้พวกเขาใช้โซลูชันขนาดเดียวที่เหมาะกับทุกคน

การฝึกอบรมถือเป็นขั้นตอนสุดท้ายที่มักถูกมองข้ามของกระบวนการ แม้แต่ระบบหุ่นยนต์ที่ทันสมัยที่สุดก็ยังทำงานได้ไม่ดีนักหากผู้ปฏิบัติงานไม่ทราบวิธีปรับรูปแบบการซ้อนหรือแก้ไขปัญหาเล็กน้อย เราจัดให้มีการฝึกอบรมแบบลงมือปฏิบัติจริงสำหรับลูกค้าของเราทุกคน ครอบคลุมถึงวิธีการปรับเปลี่ยนรูปแบบที่มีอยู่ สร้างรูปแบบใหม่ และใช้เซ็นเซอร์และระบบการมองเห็นเพื่อให้มั่นใจถึงประสิทธิภาพที่สม่ำเสมอ ตัวอย่างเช่น หากลูกค้าเปลี่ยนซัพพลายเออร์และขนาดผลิตภัณฑ์แตกต่างกันเล็กน้อย ผู้ปฏิบัติงานสามารถใช้ตัวแก้ไขรูปแบบของคอนโทรลเลอร์เพื่อปรับจำนวนผลิตภัณฑ์ต่อชั้นหรือระยะห่างของตำแหน่ง โดยไม่จำเป็นต้องติดต่อทีมวิศวกรของเรา การสนับสนุนระดับนี้ช่วยให้ลูกค้าได้รับประโยชน์สูงสุดจากระบบจัดเรียงพาเลทและปรับให้เข้ากับความต้องการผลิตภัณฑ์ที่เปลี่ยนแปลงตลอดเวลา
ท้ายที่สุดแล้ว วิธีที่แขนหุ่นยนต์จัดวางบนพาเลทจัดการกับรูปแบบการซ้อนผลิตภัณฑ์นั้นเป็นการผสมผสานระหว่างวิศวกรรม ข้อมูล และความสามารถในการปรับตัว ไม่ใช่แค่การเคลื่อนย้ายผลิตภัณฑ์เท่านั้น แต่ยังเกี่ยวกับการเคลื่อนย้ายผลิตภัณฑ์ในลักษณะที่ปลอดภัย มีประสิทธิภาพ และคุ้มค่าสำหรับลูกค้าทุกราย ไม่ว่าคุณจะเป็นธุรกิจขนาดเล็กที่กำลังมองหาโซลูชันขนาดกะทัดรัดด้วยหุ่นยนต์จัดเรียงพาเลทแบบคอลัมน์เดียว หรือโรงงานขนาดใหญ่ที่ต้องการปริมาณงานสูงด้วยหุ่นยนต์จัดเรียงพาเลทแบบคอลัมน์ สิ่งสำคัญคือการมีระบบที่ปรับให้เหมาะกับผลิตภัณฑ์และการดำเนินงานเฉพาะของคุณ หากคุณต้องการอัปเกรดกระบวนการจัดวางบนพาเลทหรือเรียนรู้เพิ่มเติมเกี่ยวกับวิธีที่แขนกลหุ่นยนต์จัดวางบนพาเลทสามารถจัดการกับรูปแบบการเรียงซ้อนของคุณ เราพร้อมให้ความช่วยเหลือ ติดต่อทีมงานของเราเพื่อหารือเกี่ยวกับความต้องการของคุณและค้นหาโซลูชันที่เหมาะสมสำหรับธุรกิจของคุณ
อ้างอิง:
- สมาคมหุ่นยนต์อุตสาหกรรม (2022) หุ่นยนต์จัดเรียงพาเลท: การออกแบบ การใช้งาน และมาตรฐานความปลอดภัย สมาคมอุตสาหกรรมหุ่นยนต์
- สมิธ เจ. (2021) การปรับรูปแบบการวางซ้อนพาเลทให้เหมาะสมเพื่อประสิทธิภาพด้านลอจิสติกส์ วารสารวิศวกรรมอุตสาหการและโลจิสติกส์, 14(2), 45-58.
- โอชา. (2020). แนวทางสำหรับความมั่นคงในการบรรทุกพาเลทและความปลอดภัยในการขนถ่ายวัสดุ กระทรวงแรงงานสหรัฐ.
- เทย์เลอร์ อาร์. (2023) เทคโนโลยีเซ็นเซอร์ในระบบจัดเรียงพาเลทสมัยใหม่ วารสารนานาชาติด้านเทคโนโลยีการผลิตขั้นสูง, 124(3), 897-912.